矩阵与线性变换:矩阵是在移动整个空间
这一页在记什么
这一集是整个系列的核心枢纽。
最重要的改观是:
矩阵的每一列,记录的是一个基向量被变换后的位置。只要知道基向量去了哪里,就知道整个空间里所有向量会去哪里。
这一集真正解决的困惑
矩阵初学时最容易被看成一个“数字容器”:
然后我们被要求会做矩阵乘法、求逆、算行列式、解方程组。问题是:如果矩阵只是四个数,为什么它会和空间、方程组、几何变换扯上关系?
这一集给出的答案是:
矩阵不是空间动作本身,而是这个动作的“坐标记录”。它记录的不是所有点怎么动,而是基向量怎么动。神奇之处在于:由于线性性质,只要知道基向量怎么动,就能推断所有向量怎么动。
从函数到线性变换
变换就是“向量进,向量出”的函数
普通函数可以是
区别在于,我们不是只关心某个点的输出,而是关心整个空间如何被重新安排:
- 有些点被拉远;
- 有些方向被压缩;
- 有些区域被剪切;
- 有些空间被压扁到低维。
为什么要强调“线性”
线性变换必须尊重两件事:
这意味着:如果一个向量原本是由若干基向量拼出来的,那么变换之后,它仍然由“变换后的基向量”按同样系数拼出来。
这就是矩阵能工作背后的秘密。
网格图像只是线性的可视化版本
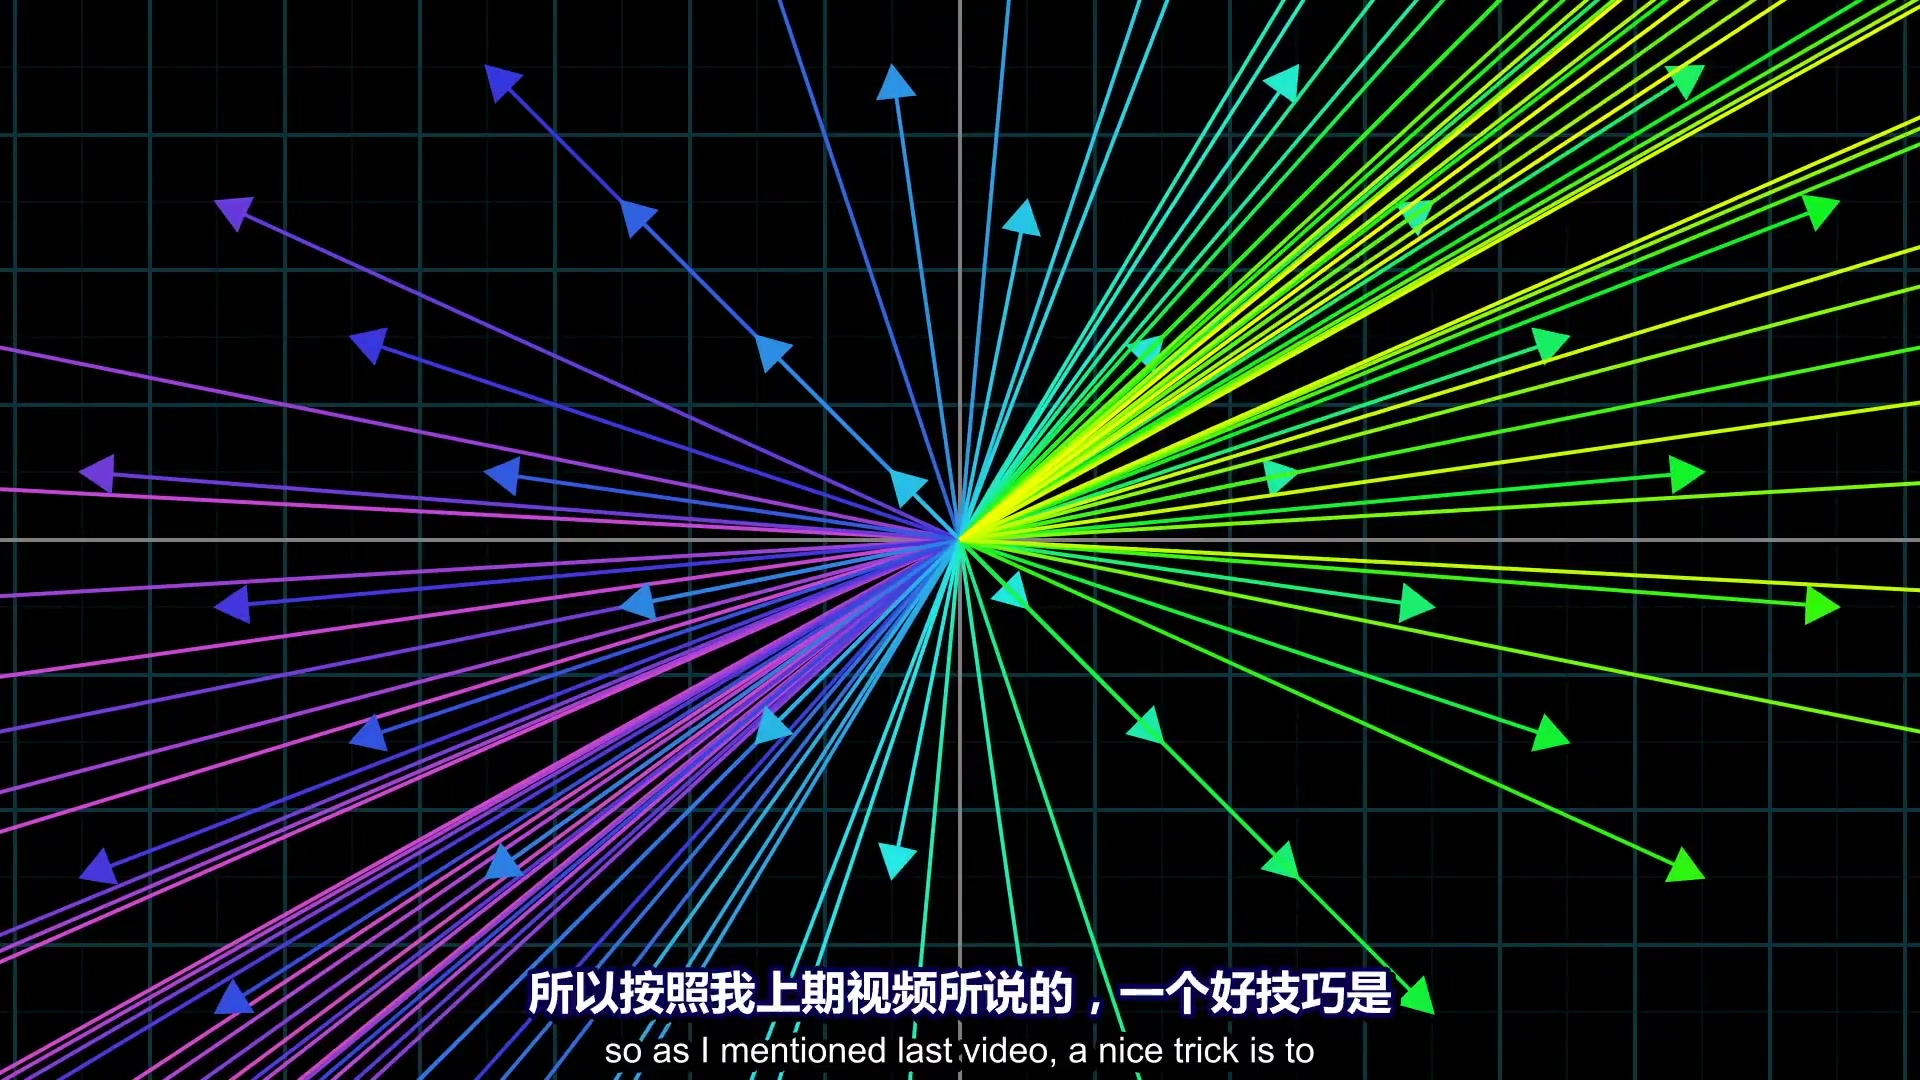
二维图中,线性变换表现为:
- 直线仍变成直线;
- 平行线仍保持平行;
- 原点不移动。
这很好记,但别把它当成唯一理解。更本质的是:它保持加法和数乘结构。
基向量决定整个变换
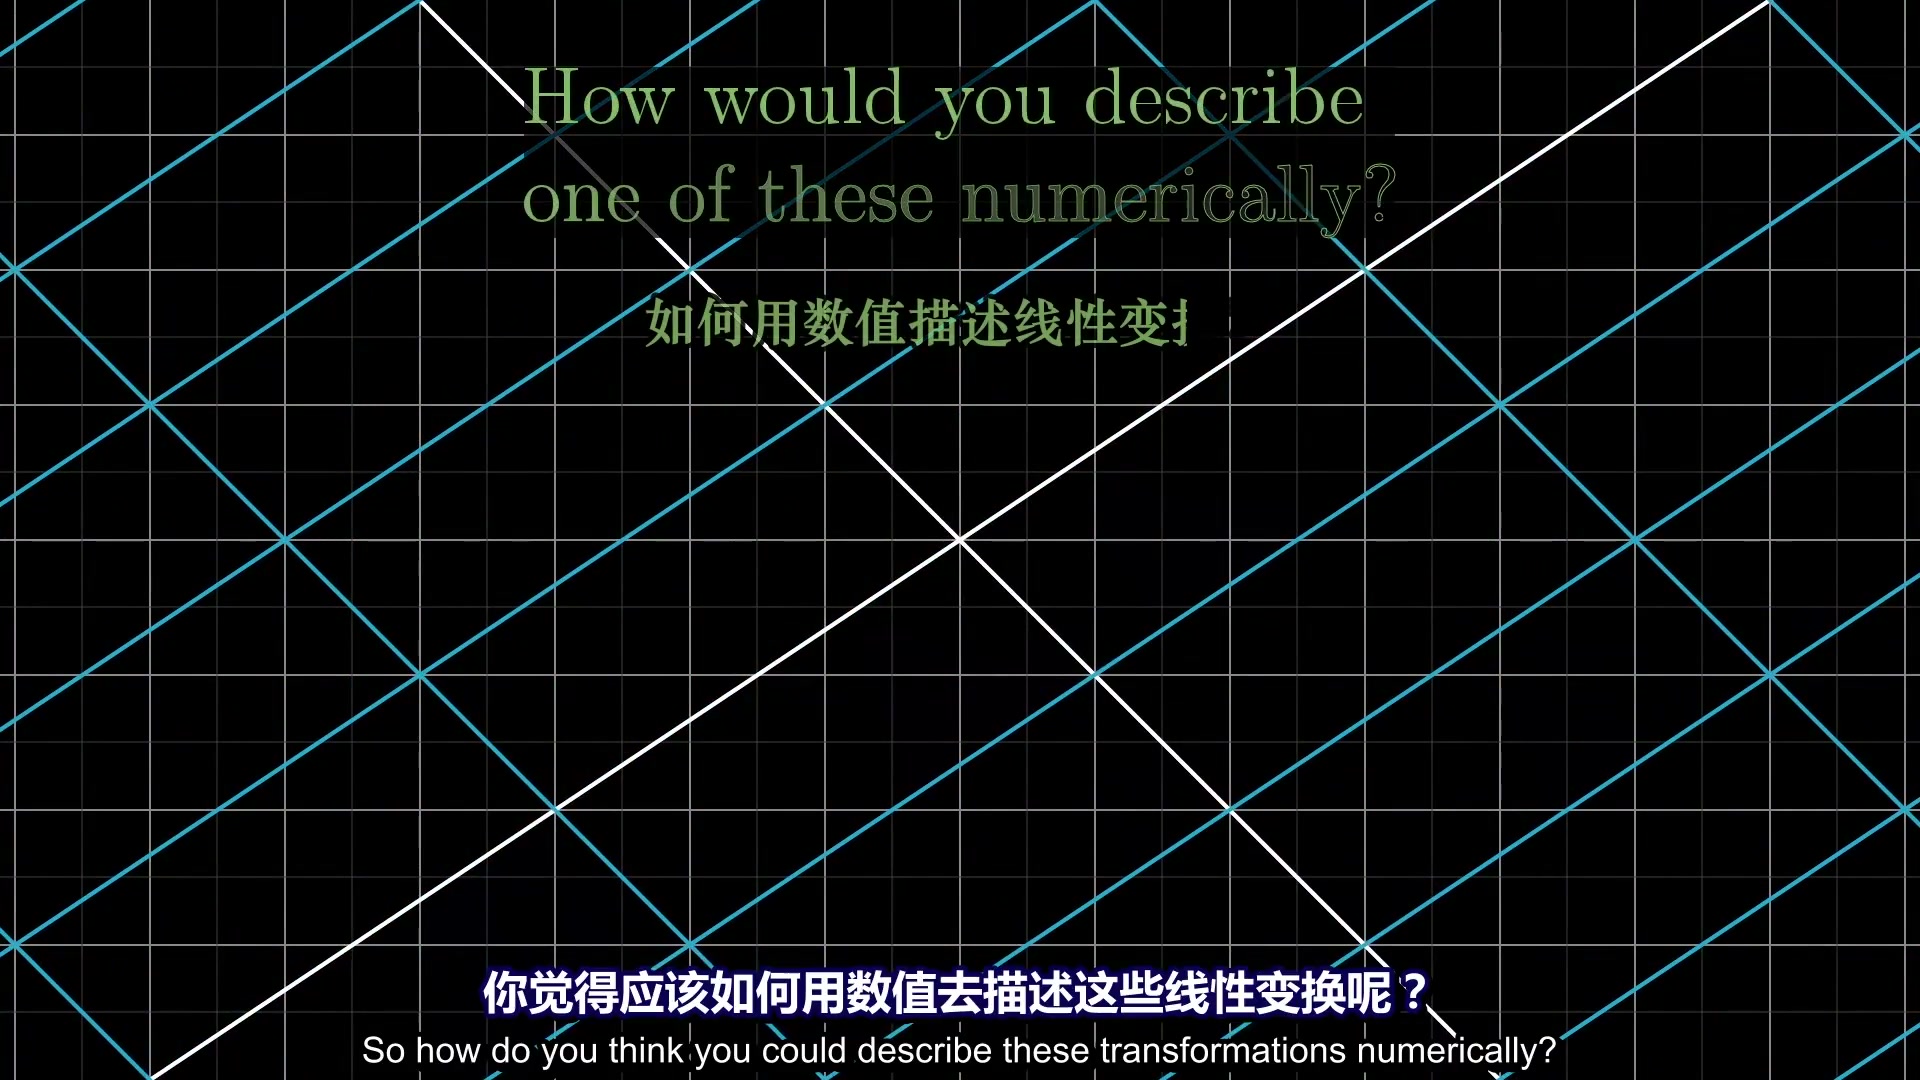
任意向量都可以写成基向量的线性组合:
矩阵的列就是变换后的基向量
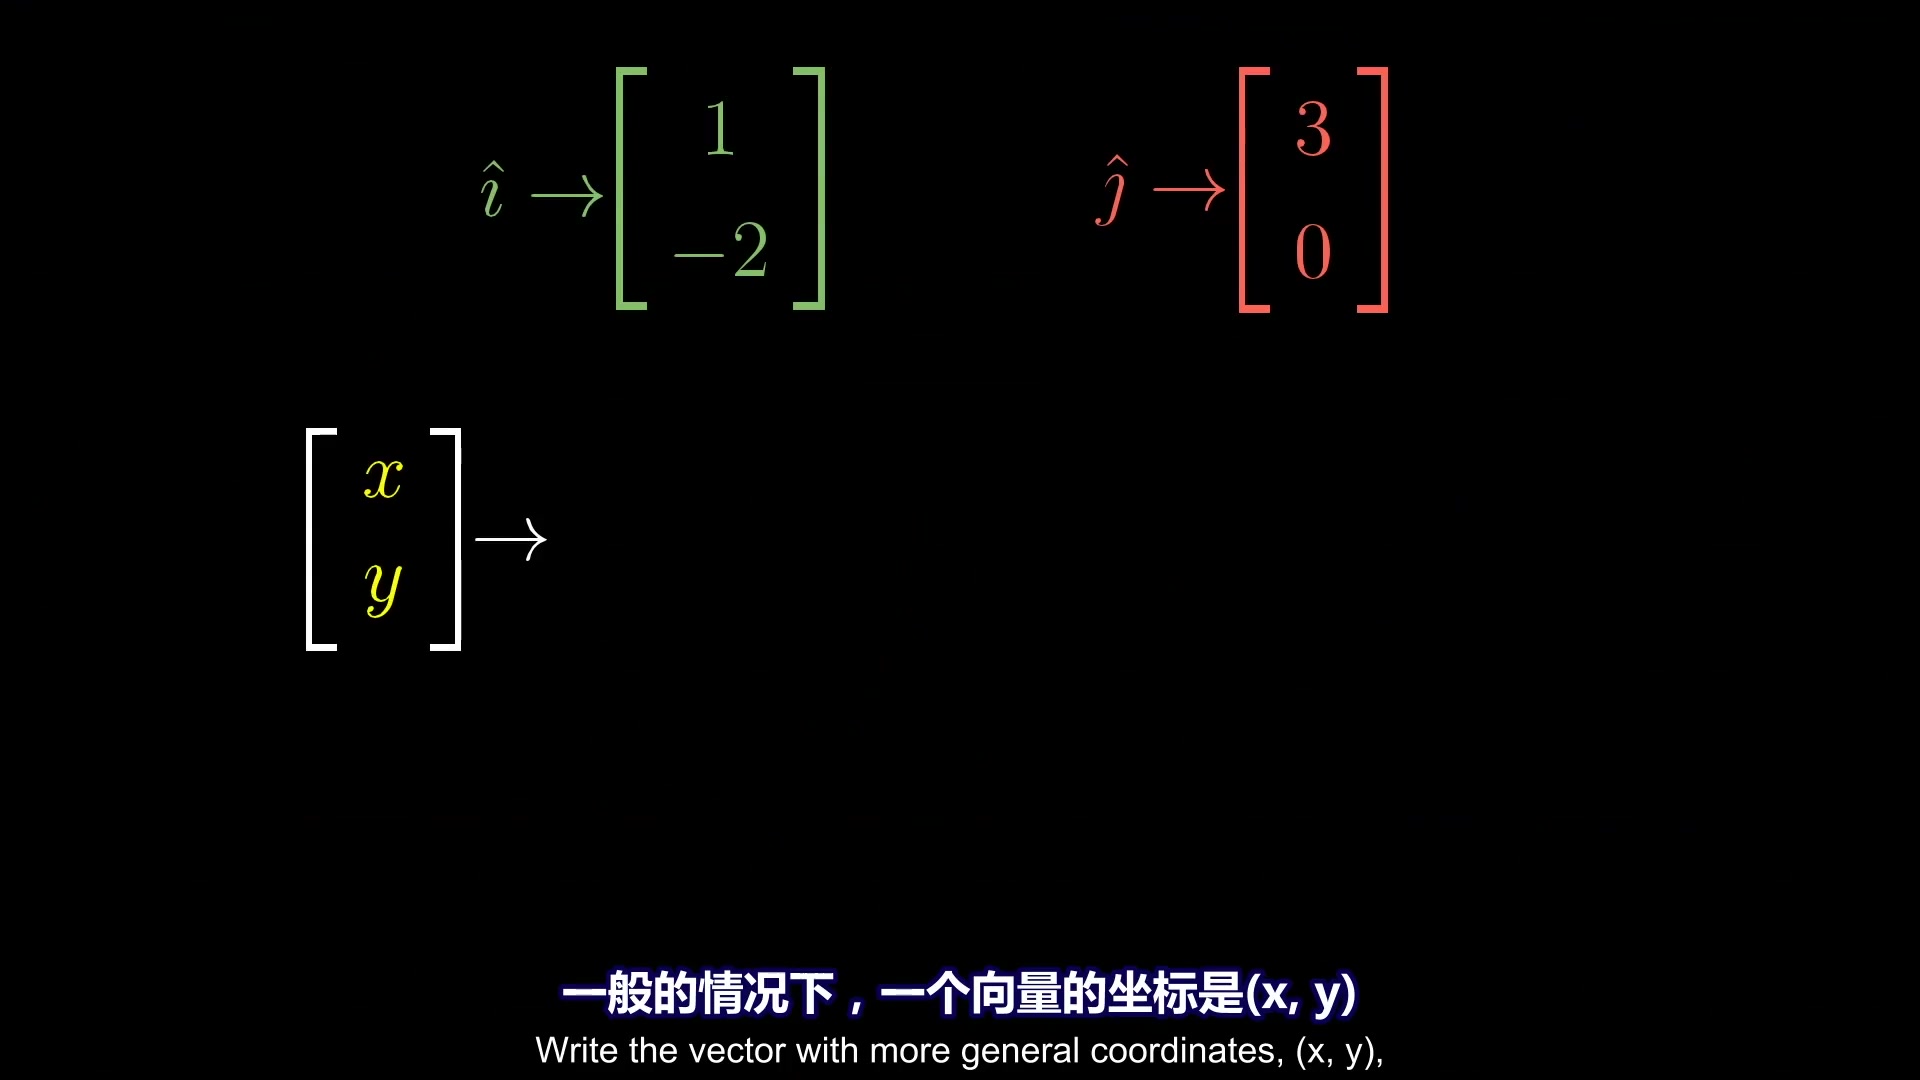
二维矩阵
可以读成:
这就是“列向量视角”。
矩阵乘向量是在计算变换后的落点
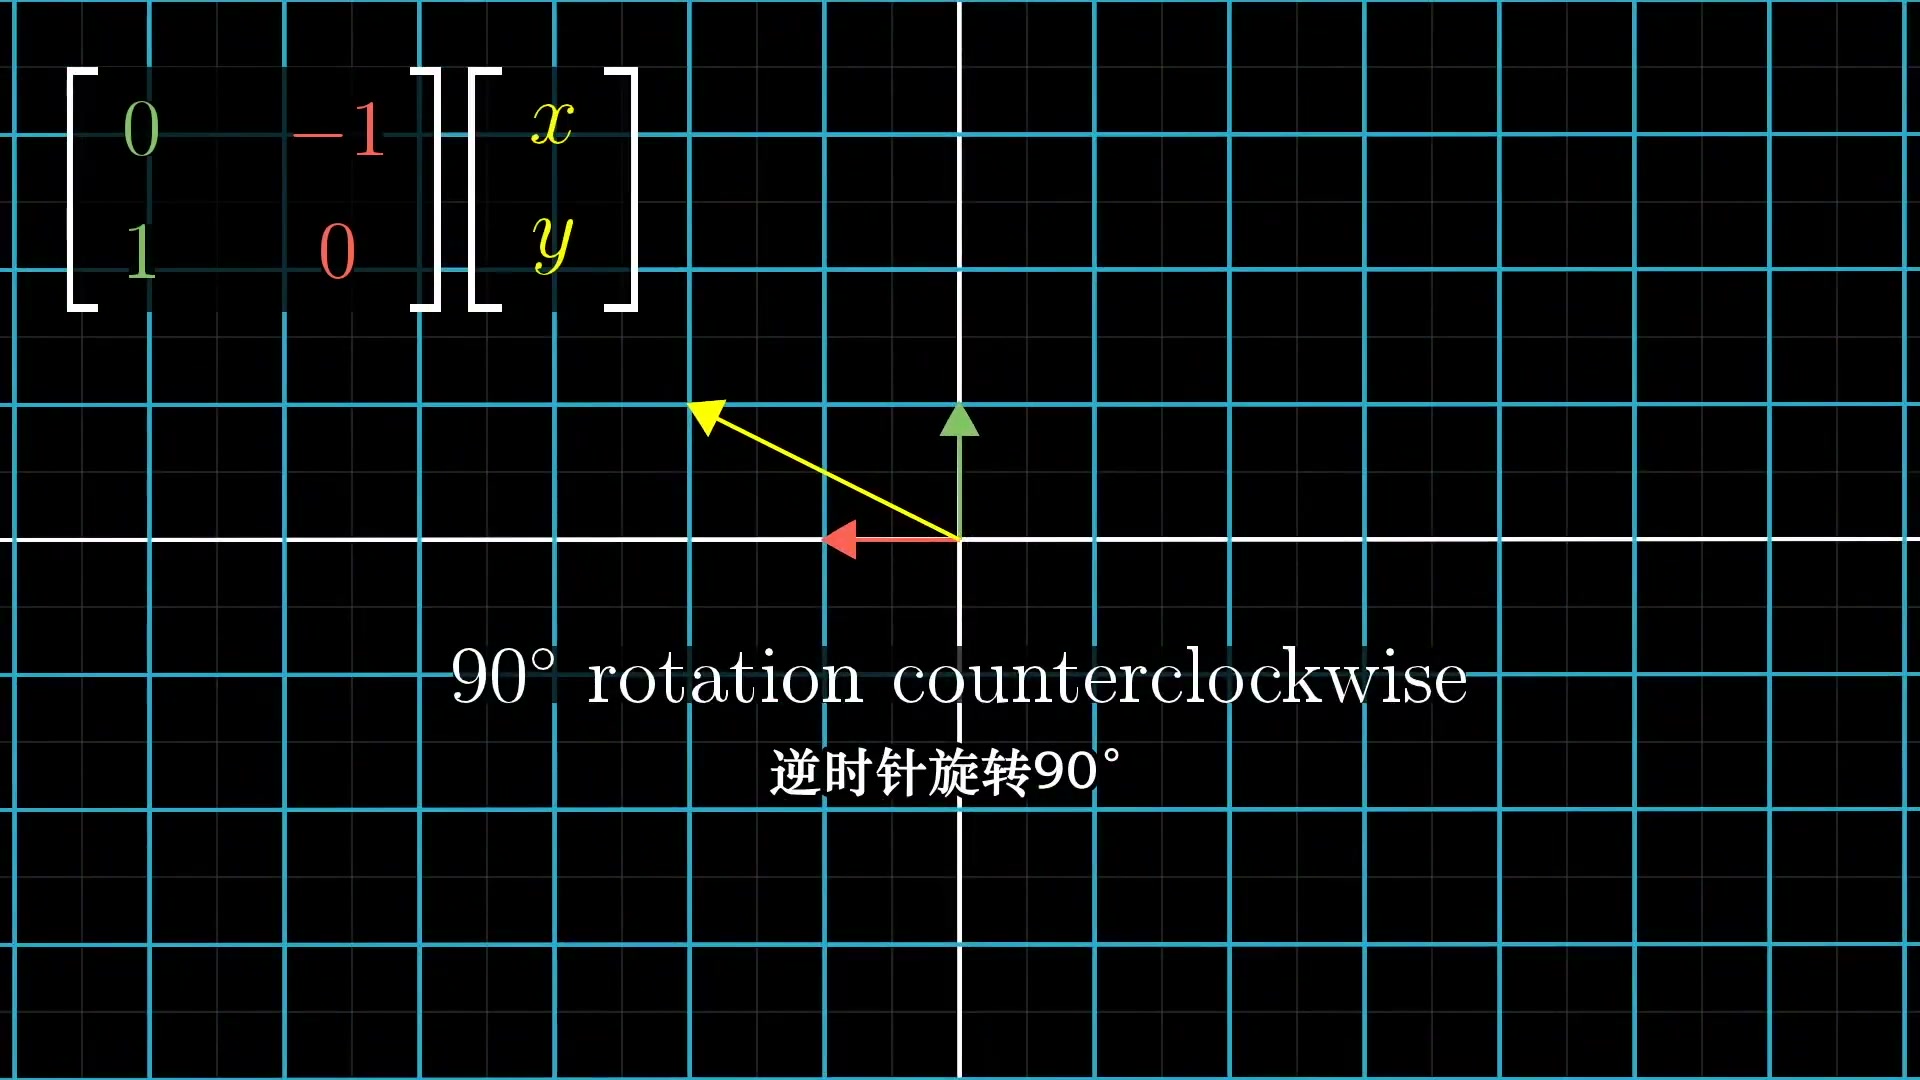
如果
把它变成自己的判断规则
以后看到矩阵
| 问法 | 得到的视角 |
|---|---|
| 它的列向量是什么? | 变换后的基向量 |
| 它把任意 | 线性变换 |
| 它的列空间是什么? | 所有可能输出 |
例如
可以读成:
于是任意向量
这就是为什么
和考研线代的连接
1. 矩阵乘法的列视角
以后看到
2. 方程组
几何翻译是:
列向量翻译是:
两种翻译是同一件事。
3. 线性变换是后面知识的统一母题
矩阵、行列式、逆矩阵、秩、特征值都可以从“空间如何被线性变换”来理解:
- 行列式:空间面积或体积缩放;
- 逆矩阵:变换能否倒回去;
- 秩:变换后空间剩下多少维;
- 特征向量:变换后方向不变的向量。
易错点
- 只把矩阵看成行列数字,忘了列向量是变换后的基向量。
- 计算
时机械行乘列,但不知道它是在重新拼向量。 - 忘了线性变换必须保持加法和数乘结构。
- 把“网格线保持平行”等图像特征当成唯一严谨定义。
我疑惑的地方
疑惑 1:为什么只看两个基向量,就能知道整个二维空间怎么变?
因为任意二维向量都能写成:
也就是说,只要知道
这就是“列向量决定矩阵”的根本原因。
疑惑 2:矩阵乘向量为什么不是随便定义的?
矩阵乘向量的计算规则,是为了让“用变换后的基向量重新拼向量”这件事成立。
如果
那么
下次遇到怎么办
遇到矩阵题时,先做一个视角选择:
- 如果题目问
,优先看列向量能不能拼出 。 - 如果题目问可逆,优先看这个变换有没有压扁空间。
- 如果题目问秩,优先看变换后输出空间剩几维。
- 如果题目问特征值,优先看哪些方向变换后仍在原方向。
同一个矩阵,换视角以后会变得很不一样。矩阵题的关键常常不是算得更快,而是先把矩阵看对。
更高层次的见解
这集是线代直觉的发动机室。它把前三集的语言接起来:
| 前面建立的东西 | 在本集中变成 |
|---|---|
| 基向量 | 矩阵列向量 |
| 线性组合 | 矩阵乘向量 |
| 张成空间 | 列空间 |
| 坐标配方 | 输入向量的坐标 |
| 向量输出 | 线性变换后的落点 |
如果你真的把“矩阵是线性变换”吃透,后面的很多定义会少一半神秘感。
本集复看问题
- 为什么矩阵的列表示变换后的基向量?
- 为什么只知道基向量的去向,就能知道所有向量的去向?
可以同时翻译成哪两句话? - 为什么这个视角能解释后面的行列式、秩、特征值?
- 我能不能把
说成 的列向量按 的坐标做线性组合?
链接
- 🏠 返回总览:线性代数的本质:直觉复习地图
- 交互实验室:线性代数本质交互实验室
- 上一集:线性组合、张成与基:空间是被向量拼出来的
- 下一集:矩阵乘法:两个变换的复合
- 视频来源:Bilibili BV1ib411t7YR p04